泊车系统正成为越来越多车辆的标配。随着汽车智能化、自动化持续推进,车辆装配泊车系统的比例与搭载数量逐年递增,泊车安全如何定目标、找风险、做验证,需要一套行业公认的方法。近日,由卓驭牵头推动的国家标准项目《智能网联汽车 驾驶自动化系统功能安全和预期功能安全技术要求 第3部分:泊车系统》进入立项公示阶段,正是对这一需求的回应。
泊车与行车场景不同:泊车系统需要实现复杂的周围环境感知,同时完成车辆纵、横向控制和驾驶员交互,动态驾驶任务以驾驶员或系统为主导,存在人机共驾和交互界面。由此产生两类风险——系统发生故障,以及系统虽无故障、但能力不足以应付当前场景;前者对应功能安全,后者对应预期功能安全,两类风险叠加驾驶员误用,都可能造成严重的后果。
这两类风险早已被写入准入门槛。国际上,UN R171 DCAS、UN 157 ALKS、UN R/GTR ADS 等均提出相关要求;国内,功能安全和预期功能安全已成为组合驾驶辅助系统、自动驾驶系统(均含行车与泊车)车辆准入的必要考核内容,并写入多项强制性国家标准。但底线要求之外,落地实施仍需细化标准支撑——此次立项的标准将明确顶层安全目标与双层接受准则,定义 SOTIF 典型触发条件及典型场景,提出基于场景覆盖度的场景库建设方案,并覆盖安全设计、测试和验证的完整要求,让安全要求落地有据可依。
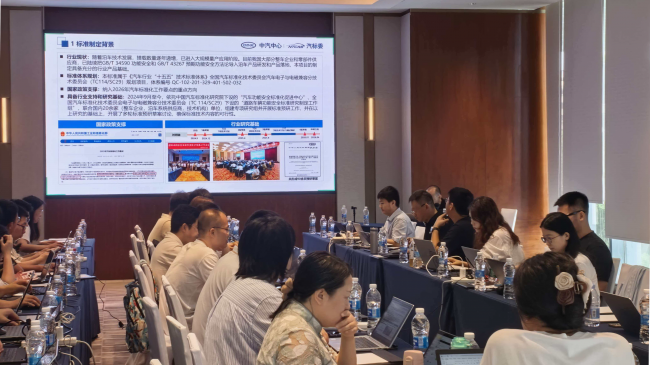
标准的形成依托产业实践。2024年9月至今,卓驭与国内20余家整车企业、泊车系统供应商和技术机构共同开展标准预研,其工程经验与安全底线思维为技术要求定义提供了支撑。标准落地后,将在企业研发、监管与第三方评价以及国际化等方面发挥价值,并计划同步制定外文版。